
Ka-50 "블랙 샤크"
영어에서 번역됨
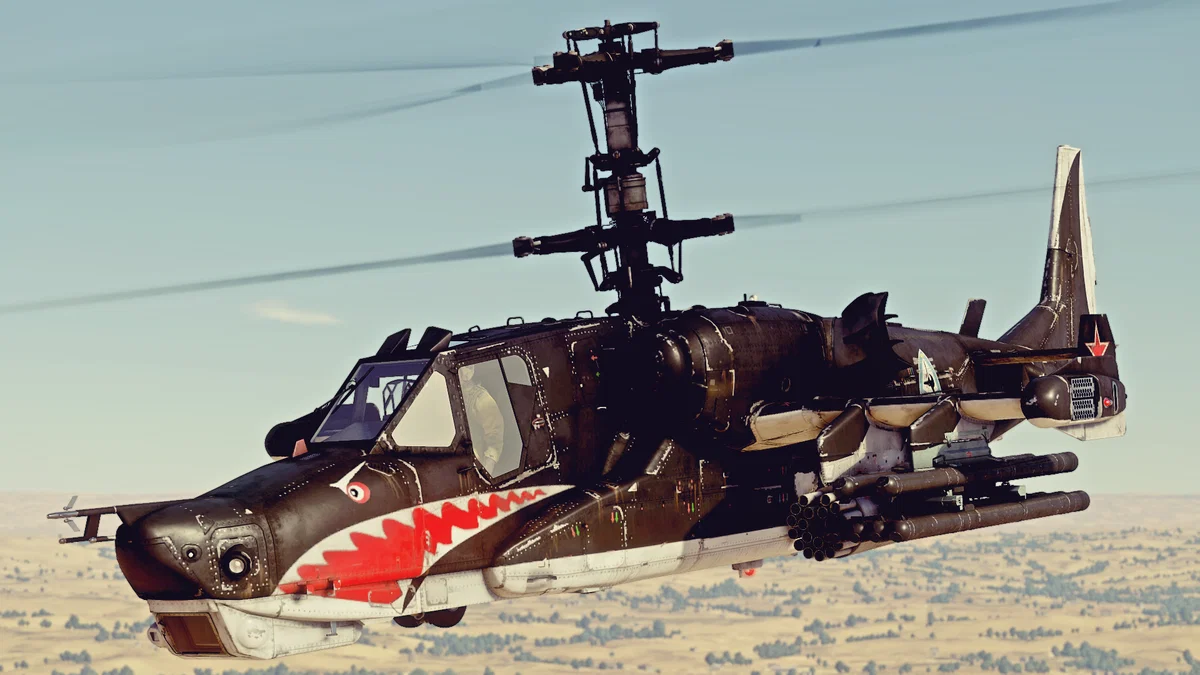
Kamov Ka-50 "Black Shark"(러시아어: Чёрная акула, 로마자 표기: Chyornaya akula, 영어: kitefin shark)는 NATO 보고명 Hokum A로, Kamov 설계국 특유의 동축 반전 로터 시스템을 갖춘 소련/러시아의 단좌 공격 헬리콥터이다. 1980년대에 설계되어 1995년 러시아군에 실전 배치되었다. Ka-50은 Arsenyev의 Progress 회사에서 제조된다. 중무장한 정찰 헬리콥터로 사용되며[2], 헬리콥터로서는 드문 구조용 사출 시스템을 갖추고 있다.
기관포
헬리콥터에는 30mm, 비탈착식, 단열 2A42 자동포가 장착되어 있다. 기관포는 탄띠에 의한 선택적 급탄으로 작동한다. 조종사는 철갑탄 또는 고폭탄을 선택할 수 있으며, 발사 속도(분당 550발 또는 350발)도 선택할 수 있다. 두 개의 탄약 상자에 담긴 기관포의 최대 탄약량은 460발이다[15]. 점사는 20발 또는 10발의 자동 컷오프로 이루어진다. 기관포 설치에는 유압식 추적 구동장치가 사용되는데, 전기식과 달리 속도가 더 빠르고 비중량이 낮으며, 게다가 구동장치가 발사 시 무기의 진동을 부분적으로 감쇠시키고 에너지 소비가 적어 작동 중 헬리콥터의 전력망에 부담을 주지 않는다. 탄약 상자는 헬리콥터 동체에 설치되어 탄약 용량을 두 배로 늘리고 발사 지연의 상습적 원인이던 유연한 급탄 호스를 제거할 수 있었다. 포탄 소모는 헬리콥터의 무게 중심 변화를 일으키지 않는다[16].
표준 GSh-301 항공 기관포 대신 원래 V. P. Gryazev가 BMP-2용으로 개발한 더 무거운 기관포를 사용하기로 한 결정은 저속 및 저고도에서 심한 먼지와 열악한 냉각(유입 기류 부족) 조건에서도 발사 신뢰성을 최대한 보장하려는 의도에서 비롯되었다. 기관포는 헬리콥터의 무게 중심 영역에 위치하여 약 1-2 mrad의 명중 정밀도(AH-64A의 가동식 기관포보다 4배 높음)를 보장한다. Shkval-V 복합체를 이용해 조준할 때 기관포는 수평으로 -2°...+9°, 수직으로 +3°...-37°까지 편향될 수 있다. 정적 비행의 높은 안정성과 헬리콥터의 전반적인 기동성 덕분에 작은 조준각은 조준 시 어려움을 초래하지 않는다. 기관포를 사용하면 4킬로미터 거리의 표적을 타격할 수 있으며, 즉 적의 단거리 방공 구역에 진입하지 않고도 가능하다[12].
23mm 구경의 GSH-23L 기관포를 장비한 4개의 UPK-23-250 컨테이너와 총 500발의 탄약을 무기 외부 장착부의 날개 내부 장착대에 매달 수 있다.
유도 미사일
헬리콥터의 주력 무기는 Tula 기구설계국에서 개발한 Vortex 대전차 유도 미사일(ATGM)로, 8,000-10,000m 거리에서 중장갑 및 중무장 표적을 타격할 수 있는 2개의 UPP-800 이동식 장치에 각각 6발씩 장착된다. 비행 고도를 변경하지 않고 레이저 빔으로 조준하기 위해 수직으로 -12°까지 설정을 편향시킬 수 있다[12].
기관포, 비유도 항공 로켓(NAR), Vortex용 무기 체계의 이념은 거의 동일하며, 선택한 무기의 표시 역할을 하는 조준 표식만 다르고 조종사의 행동 알고리즘은 동일하므로, 조종사는 비유도 로켓을 발사할 때 추가적인 어려움을 겪지 않는다.
Ka-50SH 야간형(Ka-52도 마찬가지)은 APU-68-UM2 발사대에 X-25ML 유도 공대지 미사일을, 그리고 추가로 APU-62-1M 발사대에 R-73 단거리 공대공 미사일을 매달 수 있는 가능성을 제공했다. 또한 이 헬리콥터들(Ka-50SH/52)은 Igla-V 단거리 공대공 미사일, 즉 9K38 Igla 휴대용 방공 시스템의 9M39 대공 유도 미사일의 헬리콥터형[18][19]을 매달 수 있는 가능성도 제공했다(일부 소식통에 따르면 1990년대 후반 Ka-50의 무장 장착 방식에 따라 표준 외부 장착대가 아닌 날개 끝, 즉 UV-26 수동 방해 장치 컨테이너 설치 위치에 매달아야 했다).
비유도 로켓
비유도 로켓 무장은 4개의 B-8V20A 발사대(80mm C-8 미사일 20발) 또는 2개의 B-13L5 발사대(122mm C-13 미사일 5발)로 대표된다. NAR S-24의 장착도 가능하다.
폭탄 무장
헬리콥터는 FAB-100, -120, -250, -500 고폭탄, 일회용 폭탄 카세트 RBK-500, -250, ZB-500 소이 탱크, 소형 탄약 컨테이너 KMGU-2 등 광범위한 폭탄 무장을 탑재할 수 있다.
항공기형 헬리콥터의 동체는 복합 재료와 알루미늄 합금을 광범위하게 사용하여 제작되었다.
복합 재료는 구조물 전체 질량의 최대 30%를 차지한다. 이러한 고분자 복합 재료의 광범위한 사용으로 금속 유사품과 비교하여 개별 구조 요소의 무게를 20-30% 줄이고, 헬리콥터의 신뢰성과 생존성을 높이며, 개별 기체 조립품의 수명을 2-2.5배 늘리고, 복잡한 구조 요소 제조의 노동 집약도를 1.5-3배 줄이며(부품 수 감소, 리벳팅 주기-조립 작업 감소를 통해), 계획 작업의 노동 집약도를 2배 줄일 수 있었다[7].
동체는 기술적 연결부에 의해 전방, 후방, 꼬리 부분으로 나뉜다[7]. 선체의 종방향 하중 지지 구조는 스파와 스트링거로 대표되며, 횡방향은 프레임으로 형성된다. 금속 프레임과 허니컴 충전재로 만들어진 3층 복합 패널인 선체의 외부 윤곽은
7.34m의 날개 폭은 뒤전에 후퇴각을 가진 직선형으로, 높은 비행 속도에서 로터의 부하를 줄여준다. 날개에는 총 중량 최대 2000kg의 무기 외부 장착 노드 4개 또는 연료 탱크가 있다. 헬리콥터 운용의 자율성과 지상 취급 가속을 보장하기 위해 무기 장착부에는 최대 500kg의 하중을 독립적으로 매달 수 있는 수동 윈치가 장비되어 있다. UV-26 수동 방해 방출 장치는 날개 끝에 배치되어 있다.
꼬리 부분에는 안정판, 수직미익, 공기역학적 보상 기능이 있는 대면적 방향타 및 2개의 측면 핀이 포함된다.
헬리콥터의 착륙장치는 3주식이며 비행 중에 접힌다. 400 × 150mm 바퀴 2개가 달린 전방 지지대는 심미 댐퍼가 있는 자동 정렬식으로 동체 전방의 니치로 접힌다. 700 × 250mm 제동 바퀴가 장비된 주 지지대(게이지 2600mm)는 후방 동체 측면에 밀착된다. 섀시 베이스는 4910mm이다.
섀시에는 "지구 공진" 유형의 진동 댐퍼가 장비되어 있으며, 과부하 한계를 초과하면 안전하게 파손될 수 있다. 착륙장치를 내릴 수 없는 경우 헬리콥터는 "배로" 비상 착륙할 수 있다. 후자의 경우 조종사의 안전은 좌석 아래의 붕괴형 허니컴 충전재로 보장되며, 날개가 길게 늘어나 있어 헬리콥터가 전복되는 것을 방지한다[7][12].
헬리콥터에는 자유 터빈이 있는 2개의 가스터빈 터보샤프트 엔진 TV3-117VMA가 각각 2203마력의 출력으로 장착되어 있다.
엔진은 2개의 나셀에 위치하며 동체 측면에 이격 배치되어 있다. 두 엔진의 출력은 동기화된다. 각 엔진에는 독립적인 오일 시스템이 있어 엔진의 모든 지지대, 구동장치 및 기어 전동장치의 베어링에 윤활과 열 배출을 제공한다[7]. 동력 장치의 설계는 전투 조건에서 오일 완전 손실 후 30분 동안 엔진의 비상 작동을 보장한다.
먼지 유입을 방지하기 위해 엔진에는 원심식 먼지 방지 장치가 장비되어 있다. 배기가스를 대기와 혼합하고 적외선 스펙트럼에서 헬리콥터의 가시성을 줄이는 스크린 배기 장치도 설치할 수 있다[12]. 엔진 시동을 위해 기내에는 보조 동력 장치(APU) AI-9V가 있다[13].
주 엔진 및 보조 동력 장치 엔진 구획은 인접 구획과 방화벽으로 분리되어 있다.
헬리콥터 변속 장치는 1개의 주 기어박스와 2개의 중간 기어박스로 구성되며, 회전 속도를 변경하면서 동력 장치로부터 동력을 전달한다.
하나의 엔진으로 비행하거나 자전 비행 모드로 비행하기 위해 주 기어박스에는 자유 주행 클러치가 장비되어 있으며, 이를 통해 하나 또는 두 엔진이 주 기어박스에서 분리된다[7][12].
헬리콥터의 지지 시스템은 동축 방식으로 이루어진다. 이 시스템은 주 로터의 2개의 허브(상부 및 하부)로 구성되며, 각각은 직경 14.45m의 블레이드를 고정하기 위한 3개의 슬리브를 가지고 있다. 블레이드는 힌지리스 슬리브와 토션 바를 사용하여 슬리브에 연결된다. 주 로터 컬럼의 슬리브는 주 기어박스의 샤프트에 설치된다. 블레이드의 방향은 상부 및 하부 스와시플레이트에 의해 제어된다.
상부 로터는 시계 방향(상부에서 본 위)으로, 하부 로터는 시계 반대 방향으로 회전한다.
TsAGI에서 개발한 유리 섬유 강화 플라스틱 재질의 평면상 직사각형(코드 0.53m) 블레이드는 가변 곡률의 중공 스파가 꼬리 부분과 연결되어 구성되며, 스킨과 끝 리브는 하드보드로 만들어졌다. 블레이드 끝은 후퇴각이 있다.
블레이드는 구경 최대 20mm의 포탄에 여러 번 맞아도 작동 상태를 유지하며, 사출 시 발파를 위한 화공 장치가 장비되어 있다[7][12].
연료 시스템은 2개의 주 연료 탱크(등유 저항성 고무와 직물로 만든 연성 동체 연료 탱크, 소모품)로 대표되며, 페리 비행용 외부 탱크 4개로 보충할 수 있다[13].
전방 주 연료 탱크는 조종석 뒤에, 후방은 꼬리 부분 앞에 위치한다[7].
전방 탱크에서 왼쪽 엔진으로, 후방 탱크에서 오른쪽 엔진과 APU로 연료가 공급되며, 두 탱크는 루프로 연결되어 있다. 엔진 중 하나가 고장 나면 두 탱크 모두에서 두 번째 엔진으로 연료가 공급되며, 탱크 중 하나의 부스터 펌프가 고장 나면 두 번째 주 탱크의 연료가 두 엔진 모두에 공급된다[7][12].
외부 연료 탱크는 날개 빔 장착대에 매달려 파이프라인으로 주 탱크에 연결된다: 왼쪽은 후방에, 오른쪽은 전방에. 주 탱크는 연료 소모에 따라 외부 탱크에서 보충된다[13].
주 탱크의 바닥과 벽은 보호되어 있다(벽의 2⁄3는 부분적으로). 손상 시 폭발과 화재를 방지하기 위해 주 탱크는 다공성 폴리우레탄 폼으로 채워져 있다[7][12][13].
Ka-50의 유압 시스템은 2개의 독립 시스템, 즉 공통 및 주 시스템으로 나뉘며, 2개의 펌프로 구동된다[12][13]:
공통 유압 시스템은 기관포 조준, 착륙장치의 정상적인 전개 및 접힘, 주 착륙장치 바퀴의 제동 챔버에 작동 유체 공급, 그리고 주 유압 시스템 고장 시 조향 장치 유닛의 작동을 보장한다.
주 유압 시스템은 조향 장치 유닛을 구동하며, 공통 유압 시스템 고장 시 착륙장치의 비상 전개를 보장한다.
두 시스템의 유압 펌프는 프로펠러가 모터 모드와 자전 모드 모두에서 회전할 때 작동하며, 첫 번째 시스템의 유압 펌프는 기내 APU가 작동할 때도 작동한다[7].
헬리콥터 제어 시스템에는 종방향, 횡방향, 방향 제어 시스템과 로터의 집합 피치 제어가 포함된다. 제어 시스템에는 트림 장치가 있으며, 로터 블레이드가 위험하게 가까워질 때 제어 레버의 부하를 증가시키는 장치도 있다. 제어 시스템 로드는 알루미늄 파이프로 만들어졌다[7][13].
제어 시스템
헬리콥터 제어 시스템에는 종방향, 횡방향, 방향 제어 시스템과 로터의 집합 피치 제어가 포함된다. 제어 시스템에는 트림 장치와 로터 블레이드가 위험하게 가까워질 때 제어 레버의 부하를 증가시키는 장치가 포함된다. 제어 로드는 알루미늄 파이프로 만들어졌다[7][13].
전기 시스템
헬리콥터 전기 시스템에는 교류 발전기 2개, 정류기 및 예비 배터리가 포함된다. 발전기는 115V 전압과 400Hz 주파수의 3상 교류를 생산한다. 발전기는 헬리콥터 엔진 또는 APU의 터보 구동장치로 구동된다[13].
전자 장치에는 27V 전압의 직류가 공급된다[12].
헬리콥터는 115V/400Hz의 지상 교류 전원에서도 전력을 공급받을 수 있다[7].
방빙 시스템
로터 블레이드, 전면 유리, 받음각 및 미끄럼각 센서, 시계, 시각적 착빙 표시기는 전기 방빙 시스템으로 가열된다[7].
공기 흡입구와 먼지 방지 장치는 주 엔진 압축기 뒤에서 가져온 따뜻한 공기 흐름으로 가열된다[12].
또한 조종석 전면 유리와 Shkval-V 시스템의 보호 유리에는 세척 시스템과 와이퍼가 장비되어 있다. 얼음의 존재와 두께는 주간과 야간 모두 전방 구획 패널에 설치된 표시기의 표시를 통해 육안으로 확인된다[7].
산소 시스템, 공조 및 환기 시스템
엔진에서 가져온 공기는 환기와 객실 내 초과 압력 유지에 사용된다. 동일한 시스템이 객실과 배터리 구획의 필요한 온도를 유지하며 창문에도 공기를 불어준다.
최대 6km의 높은 고도에서 작업하기 위해 쉽게 분리 가능한 산소 장비 KKO-VK-LP가 제공된다(산소 공급 실린더 용량은 2리터, 사용 시간은 1.5시간)[13]. 필요한 경우 비행용 가스 마스크가 사용된다. 장비 냉각에는 외부 공기가 사용된다[7][12].
승무원 구조 시스템
MAKS-2007의 Ka-50.
승무원 구조 시스템은 NPP Zvezda에서 제조한 K-37-800 로켓-낙하산 시스템을 기반으로 한다. 사출 명령이 접수되면 로터 블레이드와 조종석 캐노피 상부가 투하된다. 그 후 사출 시스템이 작동하여 테더로 고정된 조종사와 함께 좌석 등받이를 끌어낸다. 제트 엔진이 꺼진 후 안전벨트가 자동으로 절단되고 좌석 등받이가 조종사와 분리되어 낙하산을 펼친다. 이 시스템은 0~400km/h의 속도와 0~4000m의 고도에서 승무원 구조를 보장한다[12].
사출된 블레이드가 인근 아군 장비에 위험을 초래할 수 있고, 헬리콥터의 향상된 전투 잠재력을 고려하여 공격 헬리콥터의 전투 사용 전술을 변경하자는 제안이 있었다.
사출 외에도 조종사는 낙하산을 사용하여 헬리콥터를 떠날 수 있다[7].
화물 운송 시스템
이 시스템은 자율 기지 조건에서 헬리콥터의 운송 능력을 확장하기 위해 설계되었다. 헬리콥터는 외부 슬링으로 최대 3톤의 화물을 운반할 수 있다. 슬링의 동력 부분은 동체 중간 구획 아래, 헬리콥터 대칭축 오른쪽의 니치에 장착된다. 외부 슬링 시스템에는 20m 길이의 케이블이 포함된다[7].
항법, 조종, 무기 조준 및 제어 시스템, 통신
2009년에 제조된 양산형 Ka-50(측면 번호 28, 공장 번호 3538054903005)의 조종석.[14]
계기판에서 ILS-31 전방 상부 디스플레이 아래에는 IT-23MV 텔레비전 표시기 화면이 있으며, 그 오른쪽에는 PA-4-3 자동 태블릿 대신 설치된 ABRIS 항법 시스템 화면이 있다.
헬리콥터의 전자 시스템은 PrPNK-80 Rubicon(K-041) 조준, 비행 및 항법 복합체를 기반으로 한다. 이 복합체는 헬리콥터의 좌표, 속도 및 침로를 결정한다. 복합체의 메모리에는 비행장 좌표, 경로 전환점, 표적 및 지형지물에 대한 정보가 저장된다[12]. Rubicon 복합체는 지상 장비를 사용하지 않고 자동화된 자체 모니터링을 수행하며 고장을 감지한다(하위 시스템까지, 가장 중요한 시스템에서는 블록까지). 복합체의 기반은 5개의 기내 디지털 컴퓨터(OBDCM)를 포함하는 디지털 컴퓨팅 시스템이다[7][13]:
4개의 20-751 TsVM(2세대 OBDCM 시리즈 "Orbita-20"의 개량형) - 전투 및 항법(하나가 고장 나면 서로 중복), 정보 표시 시스템 및 외부 표적 지시 시스템.
1개의 80-30201 TsVM(내장 입출력 장치 포함) - 무기 제어 시스템.
Rubicon 복합체의 디지털 컴퓨팅 시스템에는 UVV 20M-800 입출력 장치도 포함된다[13].
생성됨 2025년 6월 12일
업데이트됨 2025년 11월 11일
게시됨 2025년 11월 11일